
(第1篇)非对称船舶360全景预警系统定制的全流程
非对称船舶360全景预警系统定制的全流程可以拆解为立项、模拟安装、实装、船厂验收四大阶段,每个环节都有对应的核X动作和关键注意事项。
一、立项阶段这个阶段的核X是把非对称船体的特殊需求先锁死,避免后续走对称系统的老路。核X动作:
1.完成船体结构测绘,标记出所有非对称结构(如单侧外飘甲板、非对称吊臂、偏心舷梯等)的尺寸和坐标。
2.结合R151认证要求,输出功能需求清单,明确盲区监测与360全景的集成逻辑。
3.敲定硬件选型:选用水平视场角≥170°的超广角鱼眼摄像头,防护等级不低于IP69K,适配船级社要求的宽温工作范围。关键注意事项:非对称船体不能直接套用传统对称等距摄像头布局方案,必须根据船体突出结构单独定制摄像头点位,否则会出现局部盲区过大、拼接畸变超标的问题。
二、模拟安装阶段这个阶段是在岸上完成全流程预演,把90%的现场调试问题提前排除。核X动作:
1.1:1还原船体非对称结构的模拟环境,按照预设点位固定所有摄像头,完成接线和主机通电。
2.执行鱼眼畸变校正,用棋盘格标定板统一所有摄像头的焦距和像素偏移量,空间映射J度控制在±2cm以内。
AI360全景影像系统通过融合多路视觉传感器与环境感知设备,构建车辆周围全向无死角的"上帝视角".广州360影像系统厂家供应

(第2篇)定制AI360全景影像集成雷达解决方案:功能应用与核X优势解析
(2)动态风险预判:基于AIS系统(船舶自动识别系统)、GPS定位数据,计算障碍物轨迹、ZUI小会遇点(DCPA)及到达时间(TCPA),结合国际避碰规则(COLREG)给出转向建议,响应时间≤0.3秒。
3. 作业流程智能化与远程管控
(1)离靠泊辅助:提供靠岸距离实时显示(如0~7m近场监控),速度过快或距离过近时自动告警,辅助船员精细操控;支持历史轨迹回放(米级精度),用于作业复盘与安全审查。
(2)云端协同管理:通过4G/以太网接口接入智慧云平台,管理人员可远程监控船舶状态(航速、航向、设备故障),并下发调度指令,存储视频数据支持30天循环覆盖。
二、核X优势:技术融合驱动安全与效率升级
相比单一影像或雷达方案,该系统通过“软硬协同+算法优化”实现三大突破:
1. 感知精度与可靠性双提升
(1)多传感器数据融合:激光雷达(点云数据)负责远距离高精度测距,毫米波雷达(抗干扰强)捕捉动态目标速度,摄像头提供视觉细节,三者数据通过智驾域控制器(如KTC300E) 实时融合,环境感知准确率>98%。
广州6路360全景系统厂家直销360全景增值模块扩展:支持加装DSM疲劳驾驶预警模块,BSD盲区预警模块,雷达防碰撞模块,适配不同应用场景.
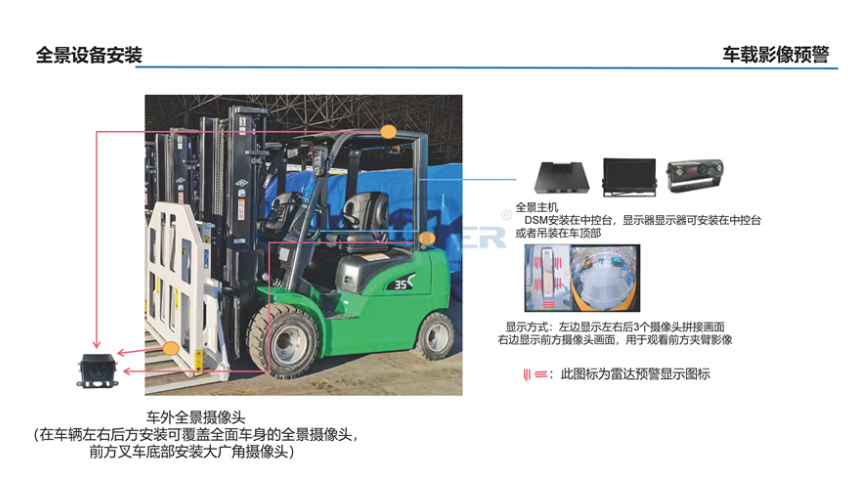
(第2篇)工程车AI 360全景影像系统集成毫米波与激光雷达后,解决了一系列在工程施工现场常见的问题,具体包括:
三,增强环境适应性,复杂环境作业能力,在夜间或视线不佳的环境中,毫米波与激光雷达的加入,使得系统能够更准确的感知周围环境,结合夜视摄像头的使用,为驾驶员提供清晰的全景视图,确保工程车辆在复杂环境中也能安全作业。全天候监控。毫米波与激光雷达不受光线影响,能够在各种天气条件下正常工作,确保系统全天候提供稳定的监控和预警功能。
四,智能化升级,自主学习与优化AI技术的引入,使得系统能够不断学习和。优化识别算法,提高识别的准确性和速度,随着时间的推移,系统将更加智能的识别周围环境中的潜在危险,为驾驶员提供更加精细的预警信息。多传感器融合AI360全景影像系统通过融合摄像头,毫米波雷达和激光雷达等多种传感器的数据,可以实现更加全M和准确的环境感知。这种多传感器融合技术为工程车辆的智能化升级提供了有力支持。
综上所述,工程车AI360全景影像系统集成毫米波与激光雷达后,可以明显提升操作安全性、提高管理效率、增强环境适应性以及推动智能化升级。这些优势使得该系统在工程施工现场具有广泛的应用前景和价值。
(第4篇)非对称全景拼接方案的架构特征及其在船舶领域的应用价值
某铁矿船队应用案例显示,该方案使靠泊效率提升15%,碰撞事故率下降60%。
二、非对称全景拼接方案在船舶领域的应用效果
1.监控覆盖效果提升
1.1盲区消除
船首盲区控制:将船首盲区缩小至<2米船
周盲区优化:Z大盲区<1米,实现接近无死角覆盖
特写监控能力:船尾特写摄像头解决码头设施、小型船只的近距离监控难题
1.2动态场景适应
船舶颠簸补偿:在6级海况下保持画面稳定
移动物体跟踪:确保航行中动态障碍物(如漂浮物、渔船)无拖影或分割错误
2.航行安全增强
2.1智能预警系统
障碍物识别分类:准确识别行船、浮标、渔网等不同类型障碍物
碰撞风险计算:支持DCPA(ZUI近会遇距离)/TCPA(ZUI近会遇时间)动态计算
高准确率预警:碰撞风险预警准确率达92%
2.2靠泊辅助
距离精Z显示:实时显示船舶与码头的相对距离(精度±0.5m)
环视警戒线:提供离靠泊环视警戒线标识
特写聚焦:船头密集摄像头专门聚焦缆桩、护舷等关键部位
3.操作效率提升
3.1视觉辅助决策
双模式切换:根据场景需求在真实视野和俯视全景模式间智能切换
信息叠加显示:在画面上叠加关键导航和安全信息
透S感保留:在需要深度判断的场景保留原始透S感
针对结构规则的中小型船舶,采用4-8个摄像头对称分布,用车载360全景实时拼接技术,将各摄像头画面精Z融合.
(第1篇)解决方案视角下的船舶360全景预警系统与码头停泊管理系统融合方案
引言
随着港口运营要求的不断提高,传统的船舶安全监测与码头调度系统已无法满足全域安全管控与高效作业的需求。船舶360全景预警系统与码头停泊管理系统融合作为一套完整的解决方案,从需求定位、技术实现到落地保障形成闭环,为港口提供可落地、可量化的安全与效能升级路径。
一、需求洞察:融合的目标与价值定位
从港口运营的整体需求出发,船舶360全景预警系统与码头停泊管理系统融合的核X目标是构建「船岸协同、全域感知、智能预警、精Z管控」的全流程安全保障体系,具体拆解为:
安全目标:消除船舶靠泊与出港过程中的盲区,提前预判碰撞风险,将碰撞事故率降低≥80%,人员伤亡事故率降至0%;效率目标:打通船岸信息链路,优化靠泊与出港流程,将船舶靠泊时间缩短≥25%,泊位周转效率提高≥20%;
管理目标:实现港口作业全程可视化、数字化,提高决策科学性与管理精Z性,满足海事监管的合规性要求。
其价值定位在于从单一系统的功能叠加升级为船岸一体的体系化解决方案,实现从「单一船舶安全」到「港口全域安全」的跨越,为港口创造安全、效率、管理的多重价值。 通过360°全景消除机械臂,集装箱等遮挡导致的盲区,结合AI障碍物检测,降低碰撞事故率.广州360全景影像系统采购
360全景融合DSM系统通过“环境感知-状态监测-预警-干预”的闭环逻辑,实现从被动提醒到主动预防的升级.广州360影像系统厂家供应
(第2篇)非对称船舶360全景预警系统定制的全流程
3.完成非对称拼接算法调试,通过SIFT特征点匹配实现多画面二维对齐,对齐误差≤1像素,拼接缝控制在2像素以内。关键注意事项:模拟调试必须覆盖极端光照场景模拟(强光直射、夜间低光照、大雾低能见度),验证可见光与红外双模融合的成像效果,避免实装后出现画面明暗不均、特征点丢失导致拼接失效的问题。
三、实装阶段这个阶段是把预演成果落地到真实船舶上,严格按照船用施工规范执行。核X动作:
1.按照标定后的点位完成船载硬件安装,所有线缆采用船用屏蔽线缆,做好水密接头处理,接线位置远离船舶动力强电线路,避免电磁干扰。
2.完成设备通电和基础画面测试,验证每个摄像头的视频流传输稳定,无卡顿丢帧。
3.结合真实船体环境完成二次动态校准,适配船舶不同吃水深度下的视角变化。关键注意事项:安装时GPS天线无遮挡,卫星数≥9,供电电压严格控制在船用设备允许的波动范围内,同时做好硬件防腐蚀、防盐雾处理,满足船舶长期海上运行要求。
广州360影像系统厂家供应
免责声明: 本页面所展现的信息及其他相关推荐信息,均来源于其对应的商铺,信息的真实性、准确性和合法性由该信息的来源商铺所属企业完全负责。本站对此不承担任何保证责任。如涉及作品内容、 版权和其他问题,请及时与本网联系,我们将核实后进行删除,本网站对此声明具有最终解释权。
友情提醒: 建议您在购买相关产品前务必确认资质及产品质量,过低的价格有可能是虚假信息,请谨慎对待,谨防上当受骗。